KINEMATICS
先建模,
再调参。
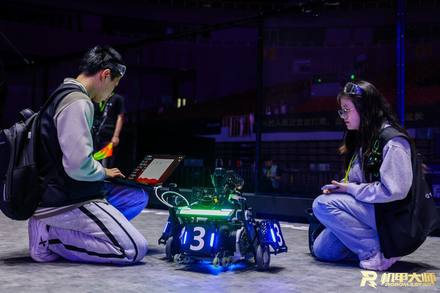
以麦轮底盘为例,把期望速度分解到每个轮子,是运动控制的第一步。
底盘逆运动学将车体速度 (vx, vy, ω) 映射为四个轮子的线速度;正运动学则把编码器反馈还原为车体速度。
- 先标定轮径、轴距与轮距,保证参数一致
- 用正解验证里程计,让定位与实际运动对得上
- 云台与底盘解耦,分别设计控制回路
- 所有参数进入配置文件,可版本管理
// 轮位:v1 左前 / v2 右前 / v3 左后 / v4 右后;ω 逆时针为正
// 麦轮底盘逆解(示例)
v1 = vx - vy - (L + W) · ωv2 = vx + vy + (L + W) · ω
v3 = vx + vy - (L + W) · ω
v4 = vx - vy + (L + W) · ω
// L: 半轴距 W: 半轮距
TUNING
PID,
不是玄学。
从阶跃响应开始,用数据说话:先看响应,再谈参数。
01
阶跃测试
给定目标速度或角度,记录实际响应曲线。
02
模型辨识
估计延迟、惯性与增益,确定控制周期。
03
串级整定
速度环 / 位置环由内到外整定,先 P 后 I 再 D。
04
前馈补偿
加入速度前馈与摩擦补偿,降低跟随误差。
DEBUGGING
看波形,
找问题。
超调、震荡、稳态误差、延迟——每一个现象都能在波形里找到原因。
- 关注指标:上升时间、超调量、调节时间、稳态误差
- 采样与日志统一时间基准,便于对比
- 先排除机械间隙与传感器噪声,再调参数
- 每次改参记录版本与效果,形成调参档案
“参数是调出来的,不是猜出来的。”
电控组 · 调参记录
TOOLCHAIN
工具链。
MOTION
整车运动控制
实现各机器人基本运动,负责已有兵种的优化调试与新兵种研发。
COLLAB
联调与通讯
配合算法组完成自瞄追踪和通讯内容,让感知与执行对得上。
UI
图传 UI
根据需求绘制图传 UI,把机器人状态与信息清楚地交给操作手。
GROWTH
电控新人
会经历什么。
从让底盘走直,到参与云台与算法联调;具体培训安排以队内通知为准。
01
运动学与 PID
掌握运动学解算与 PID / 串级控制的基础。
02
底盘基础动作
先仿真或空载,再让底盘完成走直、平移与自旋。
03
云台双环
调好角度环与角速度环,让云台稳定指向目标。
04
解耦与联调
处理云台-底盘解耦,并与算法组联调自瞄执行。